سازگاری شبکه سیستم ارتباطی سگ رباتیک بازرسی نیروگاه هسته ای یک جنبه حیاتی است که مستقیماً بر کارایی عملیاتی، قابلیت اطمینان و ایمنی آن تأثیر می گذارد. ما بهعنوان تامینکننده سگهای رباتیک بازرسی نیروگاه هستهای، اهمیت اطمینان از اتصال شبکه بدون درز را در چنین محیط پیچیده و پرخطری درک میکنیم.
بررسی اجمالی سگ رباتیک در بازرسی نیروگاه هسته ای
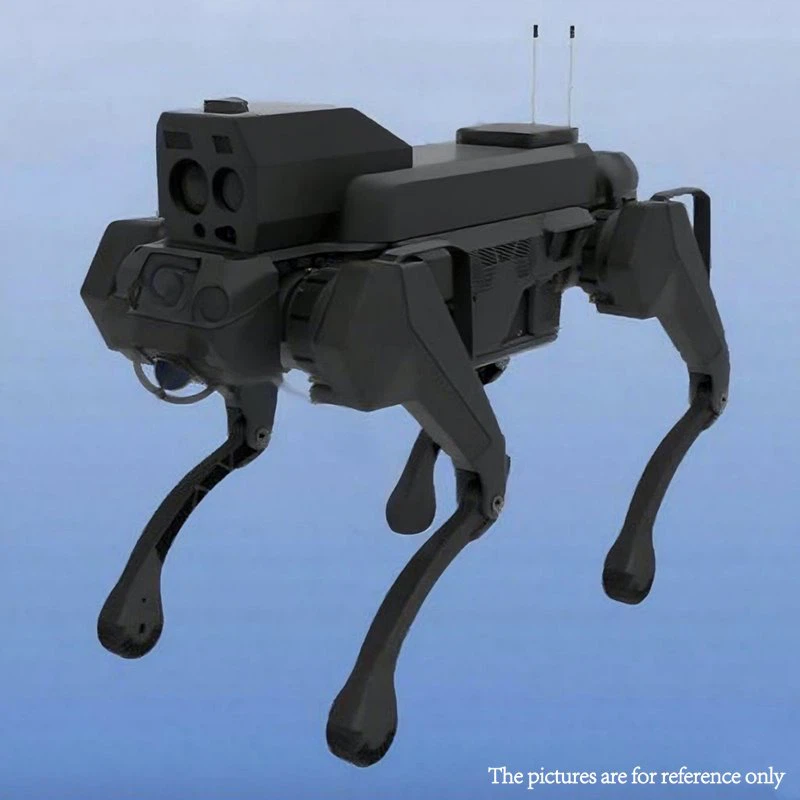
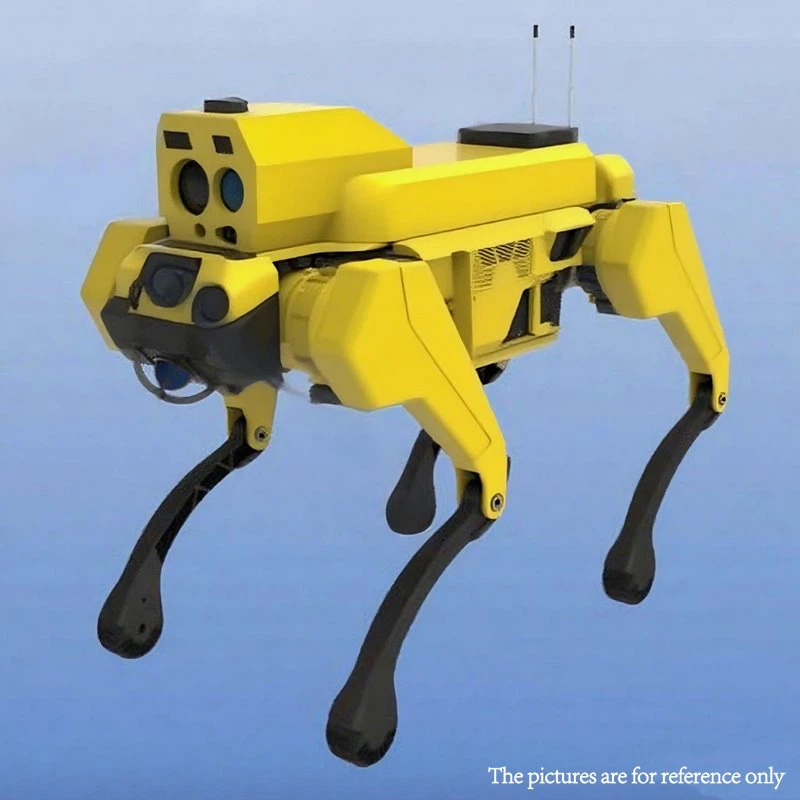
نیروگاه های هسته ای تاسیسات بسیار حساس و تنظیم شده هستند. استفاده از سگ های رباتیک برای اهداف بازرسی به دلیل توانایی آنها برای دسترسی به مناطقی که برای بازرسان انسانی دشوار یا خطرناک است، به طور فزاینده ای محبوب شده است. ماسگ رباتیک خودمختار برای بازرسی تاسیسات هسته ایبرای انجام طیف گسترده ای از وظایف، از جمله بازرسی های بصری، نظارت بر تشعشع، و بررسی وضعیت تجهیزات طراحی شده است.
با این حال، برای اینکه این سگهای رباتیک به طور مؤثر عمل کنند، سیستمهای ارتباطی آنها باید قادر به انتقال دادهها بهموقع و دقیق باشد. این امر مستلزم سطح بالایی از سازگاری شبکه است که می تواند چالش های منحصر به فرد ناشی از محیط نیروگاه هسته ای را مدیریت کند.
چالشهای سازگاری شبکه برای سگهای رباتیک نیروگاههای هستهای
محیط فیزیکی خشن
نیروگاه های هسته ای با دیوارهای ضخیم بتنی، سازه های فلزی و تجهیزات با چگالی بالا پر شده اند. این موانع فیزیکی می توانند به طور قابل توجهی با سیگنال های بی سیم تداخل کنند و باعث کاهش سیگنال، انعکاس و اثرات چند مسیری شوند. به عنوان مثال، یک سگ رباتیک ممکن است نیاز داشته باشد که در پیچ و خم لوله ها و تجهیزات داخل کارخانه حرکت کند. در چنین سناریویی، امواج رادیویی مورد استفاده برای ارتباط می توانند از سطوح فلزی پرش کرده و منجر به از دست دادن سیگنال یا تداخل شوند. در نتیجه، سیستم ارتباطی سگ رباتیک باید بتواند با این شرایط انتشار چالش برانگیز سازگار شود.
تداخل الکترومغناطیسی (EMI)
وجود تجهیزات الکتریکی فشار قوی، ژنراتورها و سایر منابع الکترومغناطیسی در نیروگاه های هسته ای مقدار قابل توجهی EMI تولید می کند. این نویز الکترومغناطیسی می تواند سیگنال های ارتباطی بی سیم سگ رباتیک را مختل کند. به عنوان مثال، تداخل فرکانس رادیویی (RFI) می تواند بسته های داده ای را که بین سگ رباتیک و مرکز کنترل منتقل می شود، خراب کند. سگهای رباتیک ما به فناوریهای محافظ و فیلتر پیشرفته مجهز هستند تا تأثیر EMI بر سیستم ارتباطی را به حداقل برسانند.
الزامات نظارتی
نیروگاه های هسته ای مشمول الزامات نظارتی سختگیرانه در مورد امنیت داده ها و قابلیت اطمینان ارتباطات هستند. سیستم ارتباطی سگ رباتیک برای اطمینان از ایمنی و یکپارچگی گیاه باید با این مقررات مطابقت داشته باشد. به عنوان مثال، داده های ارسال شده توسط سگ رباتیک باید رمزگذاری شوند تا از دسترسی غیرمجاز جلوگیری شود. علاوه بر این، سیستم ارتباطی باید مکانیسمهای پشتیبان اضافی برای اطمینان از عملکرد مداوم در صورت خرابی شبکه اولیه داشته باشد.
انواع شبکه ها و سازگاری آنها
شبکه های وای فای
Wi - Fi به دلیل در دسترس بودن گسترده و نرخ انتقال داده نسبتاً بالا، یک فناوری شبکه بی سیم رایج است که مورد استفاده قرار می گیرد. در یک نیروگاه هسته ای، Wi-Fi را می توان در مناطق تعیین شده نصب کرد تا اتصال سگ رباتیک را فراهم کند. با این حال، محدوده محدود Wi - Fi و حساسیت آن به تداخل می تواند یک چالش باشد. مهندسان ما ماژولهای وای فای سگهای روباتیک ما را بهینهسازی کردهاند تا عملکرد آنها را در محیط نیروگاه هستهای افزایش دهند. به عنوان مثال، ما از آنتن های با بهره بالا و الگوریتم های پردازش سیگنال هوشمند برای بهبود قدرت و پایداری سیگنال استفاده می کنیم.
شبکه های تلفن همراه
شبکههای سلولی مانند 4G و 5G در مقایسه با Wi-Fi، پوشش وسیعتری و سرعت انتقال داده بالاتری ارائه میدهند. آنها می توانند گزینه مناسبی برای ارائه اتصال از راه دور به سگ رباتیک باشند. با این حال، در دسترس بودن شبکه های سلولی در یک نیروگاه هسته ای ممکن است به دلیل الزامات امنیتی سخت و احتمال تداخل تجهیزات نیروگاه محدود باشد. در برخی موارد، ما با ارائه دهندگان خدمات تلفن همراه کار می کنیم تا ایستگاه های پایه سلولی اختصاصی را در داخل کارخانه نصب کنیم تا از اتصال مطمئن اطمینان حاصل کنیم.
ZigBee و بلوتوث
ZigBee و Bluetooth فن آوری های ارتباط بی سیم کم مصرف و برد کوتاه هستند. آنها می توانند برای ارتباط بین اجزای داخلی سگ رباتیک یا برای انتقال داده های کوتاه برد در یک منطقه محلی استفاده شوند. به عنوان مثال، بلوتوث را می توان برای جفت کردن سگ رباتیک با یک دستگاه کنترل دستی برای برنامه نویسی و آزمایش در محل استفاده کرد. با این حال، محدوده محدود و سرعت انتقال داده آنها را برای ارتباطات دوربرد و انتقال داده با حجم بالا کمتر مناسب می کند.
اطمینان از سازگاری شبکه
تست و بهینه سازی شبکه
قبل از استقرار سگ های رباتیک ما در یک نیروگاه هسته ای، آزمایش شبکه گسترده ای انجام می شود. این شامل بررسی های سایت برای شناسایی مناطق با قدرت سیگنال ضعیف، منابع تداخل و موانع احتمالی است. بر اساس نتایج آزمایش، ما پیکربندی شبکه سگ رباتیک، از جمله تنظیم جهت آنتن، خروجی برق و پروتکلهای ارتباطی را بهینه میکنیم.
ارتباط چند حالته
برای اطمینان از ارتباط قابل اعتماد، سگ های رباتیک ما به سیستم های ارتباطی چند حالته مجهز شده اند. این بدان معنی است که آنها می توانند بسته به در دسترس بودن و کیفیت سیگنال بین انواع مختلف شبکه سوئیچ کنند. به عنوان مثال، اگر سیگنال Wi-Fi در یک منطقه خاص ضعیف باشد، سگ رباتیک می تواند به طور خودکار به یک شبکه سلولی برای حفظ اتصال سوئیچ کند.
زمان واقعی نظارت بر شبکه
ما همچنین سیستم های نظارت بر شبکه بلادرنگ را برای پیگیری مداوم عملکرد سیستم ارتباطی پیاده سازی می کنیم. این به ما این امکان را می دهد که هر گونه مشکل شبکه را به سرعت شناسایی و برطرف کنیم. به عنوان مثال، اگر سرعت انتقال داده به زیر یک آستانه خاص کاهش یابد، سیستم نظارت می تواند به اپراتورها هشدار دهد و اقدامات مناسبی مانند پیکربندی مجدد شبکه یا جابجایی سگ رباتیک به منطقه ای با قدرت سیگنال بهتر انجام شود.
مطالعات موردی
بازرسی خطوط لوله نفت و گاز
تجربه ما درربات چهارپا مستقل برای بازرسی خطوط لوله نفت و گازبینش ارزشمندی در مورد سازگاری شبکه ارائه کرده است. مشابه نیروگاه های هسته ای، خطوط لوله نفت و گاز اغلب در محیط های دورافتاده و چالش برانگیز قرار دارند. سگ های رباتیک مورد استفاده در بازرسی خطوط لوله با مشکلات مشابهی مانند تداخل سیگنال و پوشش محدود شبکه مواجه هستند. با به کارگیری همان اصول بهینه سازی شبکه و ارتباطات چند حالته، ما توانسته ایم از انتقال داده های قابل اعتماد و بازرسی های موفق اطمینان حاصل کنیم.
گشت کل و بازرسی
ماسگ رباتیک خودمختار برای گشت و بازرسیهمچنین در محیط های مختلف صنعتی استفاده شده است. در این برنامه ها، سازگاری شبکه سیستم ارتباطی برای اطمینان از عملکرد کارآمد سگ رباتیک بسیار مهم است. با یادگیری از این تجربیات، ما به طور مداوم سازگاری شبکه سگ های روباتیک بازرسی نیروگاه هسته ای خود را بهبود بخشیده ایم.
نتیجه گیری
سازگاری شبکه سیستم ارتباطی سگ رباتیک بازرسی نیروگاه هسته ای یک چالش چند وجهی است که نیازمند یک رویکرد جامع است. با درک ویژگی های منحصر به فرد محیط نیروگاه هسته ای، انتخاب فناوری های شبکه مناسب و اجرای استراتژی های موثر بهینه سازی شبکه، می توانیم از عملکرد قابل اعتماد و کارآمد سگ های روباتیک خود اطمینان حاصل کنیم.
اگر به سگهای رباتیک بازرسی نیروگاه هستهای ما علاقه دارید و میخواهید در مورد تهیه و اجرا بحث کنید، از شما استقبال میکنیم تا برای بحث مفصل با ما تماس بگیرید. تیم کارشناسان ما آماده ارائه راه حل های سفارشی بر اساس نیازهای خاص شما هستند.
مراجع
اندروز، جی (2018). ارتباطات بی سیم در محیط های سخت معاملات IEEE در ارتباطات بی سیم.
براون، ام. (2019). سازگاری شبکه برای سیستم های رباتیک مجله فناوری رباتیک.
کلارک، آر (2020). ایمنی نیروگاه های هسته ای و سیستم های ارتباطی. مجله مهندسی هسته ای.