


سلام، من از تیمی هستم که سگهای روباتیک بازرسی نیروگاه هستهای را میسازد - بله، آنهایی که احتمالاً اخیراً دیدهاید که در اخبار برای طفره رفتن از مناطق تشعشع خطرناکی که هیچ انسانی به آنها دست نمیدهد، ظاهر میشوند. بسیاری از مردم از من میپرسند که چگونه این ماشینهای چهارپای در چنین محیطهای شدید و پرمخاطره روشن میشوند، زیرا اجازه دهید واقعی باشیم: اگر ربات شما در اواسط بازرسی بمیرد، این فقط یک ضربه نیست، بلکه یک گلوله از دست رفته برای نشت یک لوله کوچک یا یک نقطه داغ تشعشع قبل از تبدیل شدن به یک مشکل بزرگ و بد است. بنابراین، امروز، من ویژگیهای مصرف انرژی سگهای روباتیک هستهای خود را، بدون اصطلاحات، فقط چیزهای واقعی را که در حین کار با آنها سروکار داریم، تجزیه میکنم.
اول از همه، بیایید صحنه را تنظیم کنیم. نیروگاههای هستهای خشن هستند – فضاهای پرپیچ و خم با راهروهای باریک، پلههای شیبدار، کفهای مرطوب و انواع بافتهای سطحی (فلز زنگزده، بتن صاف، اپوکسی لغزنده) را در نظر بگیرید. برخلاف سگ رباتیکی که در ساختمان اداری گشت می زند، سگ هسته ای ما مسیر صاف و واضحی برای سر خوردن پیدا نمی کند. این یک فاکتور بزرگ در مصرف انرژی است، زیرا هر بار که یک چهارپا مجبور است راه رفتن خود را برای بالا رفتن از یک پله یا چرخش روی زمین ناهموار تنظیم کند، باتری بیشتری نسبت به یک ربات چرخدار تخلیه می کند. من افراد زیادی را دیده ام که ربات های چرخدار و چهارپای خالص را با هم مخلوط می کنند، اما برای کار هسته ای، چهار پایه غیرقابل مذاکره است. میتوانید نحوه تنظیم آن را برای سایر تنظیمات صنعتی در پیوند خود بررسی کنیدربات چهارپا بازرسی هوشمند برای بازرسی امنیتی و صنعتیصفحه، که دارای یک شیرجه عمیق در اصول اولیه تنظیم راه رفتن است.
اکنون، نیروی برق برای سگهای روباتیک هستهای ما به سه سطل اصلی تقسیم میشود: حرکت، محموله بازرسی و سیستمهای هسته. بیایید با حرکت شروع کنیم، زیرا بیشتر انرژی به آنجا می رود. یک چهارپای استاندارد خارج از قفسه از 20 تا 30 وات فقط برای ایستادن استفاده می کند، درست است؟ برای نسخه هستهای خود، ما مجبور بودیم آن را تا 35 تا 45 وات در حالت بیکار افزایش دهیم، زیرا کف نیروگاه اغلب ناهموار است و ربات باید با چیزهایی مانند میدانهای مغناطیسی ناشی از ترانسفورماتورهای نزدیک یا ریزشهای جزئی کف که باعث میشود یک ربات استاندارد واژگون شود، مقابله کند. هنگامی که با سرعت گشت زنی آهسته حرکت می کند (برای ایمن ماندن در اطراف تجهیزات، آن را روی 1.5 کیلومتر در ساعت می بندیم)، قدرت حرکت حدود 60 تا 70 وات است. اما اگر این بالا رفتن از یک پله 15 درجه باشد (فوق العاده رایج در نیروگاه های هسته ای قدیمی ساخته شده در دهه 70، با پله های دسترسی کوچکتر) یا پیمایش در منطقه لغزنده نشت مواد شیمیایی، به 100-120 وات می رسد. این یک نوسان بزرگ است، و به همین دلیل است که ما نمیتوانیم از یک باتری کوچک استفاده کنیم - ما به چیزی نیاز داریم که بتواند آن حداکثر مصرفها را بدون مختل کردن کنترل کند.
بعد، محموله بازرسی. اینجاست که نیازهای هسته ای با مثلاً خطوط لوله نفت و گاز متفاوت است. برای نفت و گاز، یک سگ رباتیک ممکن است یک دوربین حرارتی و یک آشکارساز گاز داشته باشد که کم مصرف هستند، اما نیروگاه های هسته ای به تجهیزات حساس تری نیاز دارند. در حال صحبت از دزیمترهای تشعشعات (سنجشگرهای گایگر با حساسیت بالا، نه آنهایی که ارزان هستند)، ضخامت سنجهای اولتراسونیک برای دیوارههای لولهای که ممکن است در اثر تشعشع خورده شوند، دوربینهای گاما برای شناسایی نقاط داغ در دیوارههای محفظه راکتور، و گاهی اوقات حتی سنسورهای کیفیت هوا برای ترکیبات آلی فراری که در اتاقهای گیاهی استفاده نشده ایجاد میشوند، صحبت میکنیم. همه این دنده ها بسته به چیزی که استفاده می کنیم، 15-25 وات مصرف می کند. دزیمتر و سنسور کیفیت هوا به طور ثابت 10 وات کار می کنند، اما دوربین گاما در هنگام اسکن یک دیوار بتنی ضخیم می تواند به 20-25 وات برسد. این بخش بزرگی از قدرت است، بنابراین ما باید مطمئن شویم که باتری میتواند همزمان قلههای حرکتی و هم بار را پوشش دهد.
سیستمهای هسته سومین سطل هستند و اینجاست که ما باید برای هستهای واقعا هوشمند میشدیم. ربات فقط حرکت نمی کند، بلکه باید ناوبری مستقل را انجام دهد، زیرا انسان نمی تواند در مناطق تشعشع باشد. این بدان معناست که LiDAR، دوربینهایی برای اندازهگیری فاصلهسنجی بصری، تراشههای پردازشی و تجهیزات ارتباطی وجود دارد. LiDAR به تنهایی از 10-15 وات استفاده می کند، و پردازش برای ناوبری (به خصوص نقشه برداری از یک طبقه کارخانه جدید برای اولین بار) می تواند 20 وات دیگر را بکشد. سپس پیوند رادیویی وجود دارد - ما از یک شبکه محلی مانند 5G در داخل کارخانه استفاده می کنیم، اما به دلیل تمام دیوارهای بتنی و فلزی، ما به یک فرستنده قوی تر نیاز داریم که 5-10 وات اضافه می کند. کل سیستم هسته زمانی که همه چیز در حال کار است حدود 40 تا 50 وات معلق است و حتی زمانی که ربات فقط در حال گشت زنی است و حرکت نمی کند، ثابت است.
اکنون، عمر باتری: این بخشی است که سگهای رباتیک هستهای را از هر ربات صنعتی دیگری که در آنجا وجود دارد متفاوت میکند. یک مصرف کننده استاندارد چهارپا (مانند مواردی که برای حیوانات خانگی یا امنیت خانه می بینید) 2 تا 3 ساعت زمان اجرا دارد که زباله برای نیروگاه های هسته ای است. حداقل 8 ساعت بازرسی مداوم و 12 ساعت آماده باش برای پوشش یک شیفت کامل نیاز داشتیم. بنابراین ما با باتری لیتیوم یون فسفات (LiFePO4) رفتیم، نه مواد لیتیوم پلیمری که در روبات های سرگرمی رایج است. LiFePO4 بسیار بادوامتر است، دماهای شدید را تحمل میکند (نیروگاههای هستهای میتوانند در مناطق فعال 30 تا 40 درجه سانتیگراد باشند، در مناطق ذخیرهسازی استفاده نشده سردتر هستند)، و در صورت تکان خوردن آتش نمیگیرد. باتری ما 24 ولت، 20 آمپر ساعت است، بنابراین در کل 480 وات ساعت است. اما صبر کنید – مصرف برق فقط به ولتاژ آمپر ساعت نیست، زیرا پیک ماده را جذب می کند. به عنوان مثال، هنگام بالا رفتن از پلههای ربات، کشش کل 140 وات است (مرکز حرکت 120، محموله 10، هسته 10)، بنابراین اگر بدون توقف بالا میرفت، تنها چند ساعت دوام میآورد. اما بیشتر کارخانه راهروهای مسطح است، بنابراین میانگین کشش 80-90 وات است که 5-6 ساعت زمان فعال را برای ما به ارمغان می آورد. این هنوز برای اکثر شیفتها کافی است، اما ما یک ویژگی تعویض سریع باتری را اضافه کردهایم—شما میتوانید یک باتری جدید را در کمتر از ۲ دقیقه تولید کنید، بنابراین اپراتورها میتوانند ربات را به طور نامحدود و تقریباً به کار خود ادامه دهند.
یکی از مواردی که مردم به اندازه کافی در مورد آن صحبت نمی کنند، ترفندهای بهره وری انرژی ویژه محیط های هسته ای است. به عنوان مثال، ما یک "حالت تشعشع" داریم که وقتی ربات در منطقه پرتابش قرار دارد، سیستم های غیر ضروری را خاموش می کند. LiDAR هنوز در حال کار است، اما دوربین ثانویه (برای گرفتن عکسهای زیبا که اپراتورها نیازی به آن ندارند) خاموش میشود و دوربین گاما تنها زمانی روشن میشود که نزدیک یک نقطه داغ از قبل مشخص شده باشد. این باعث کاهش 20 تا 30 وات برق در آن مناطق می شود که تقریباً یک ساعت زمان اجرا را اضافه می کند. ما همچنین بازسازی انرژی را برای حرکت اضافه کردیم - زمانی که ربات در حال حرکت به سمت پایین است، پاها به عنوان ژنراتور عمل میکنند و انرژی کمی را به باتری برمیگردانند. این یک افزایش بزرگ نیست، مانند 5-10 وات، اما هر بیت کمک می کند زمانی که در مکانی هستید که نمی توانید ساعت ها شارژ کنید.
یکی دیگر از عوامل مهم محیط زیست است: نیروگاه های هسته ای گرد و غبار، مرطوب و دارای تداخل الکترومغناطیسی (EMI) از تمام تجهیزات بزرگ هستند. EMI ارتباطات را به هم می زند، بنابراین باید از کابل های محافظ برای بار و سیستم های هسته استفاده کنیم، که کمی مقاومت را اضافه می کند، به این معنی که 5 تا 10 درصد از انرژی باتری را برای گرم شدن از دست می دهیم. به همین دلیل است که ما ابتدا روبات های خود را در نیروگاه های هسته ای واقعی آزمایش کردیم، نه فقط در آزمایشگاه ها. میتوانید بررسی کنید که چگونه این مورد را برای موارد استفاده خاص هستهای در ما تطبیق دادهایمسگ رباتیک خودمختار برای بازرسی تاسیسات هسته ایصفحه ای که دارای مطالعات موردی از استقرار ما در دو نیروگاه هسته ای ایالات متحده در سال گذشته است.
صبر کنید، بیایید این را با سایر ربات های بازرسی مقایسه کنیم تا آن را در چشم انداز قرار دهیم. رباتهای چرخدار مورد استفاده در برخی از مناطق گیاهی از قدرت کمتری استفاده میکنند - حدود 50 تا 60 وات متوسط - زیرا مجبور نیستند از پلهها بالا بروند، اما نمیتوانند مانند یک ربات چهار پا در فضاهای تنگ یا از روی موانع عبور کنند. پایههای چرخدار که برای کارهای صنعتی در فضای باز محبوب هستند، ویژگیهای قدرتی مشابه ما دارند، اما برای تشعشع طراحی نشدهاند. شما می توانید تفاوت را در پیوند ما به آن ببینیدربات بازرسی چرخدار هوشمند برای بازرسی صنعتیصفحه، که اشاره میکند که محمولههای محافظ EMI یا محمولههای سختشده در برابر تشعشعات مورد استفاده ما را ندارند. برای خطوط لوله نفت و گاز، رباتهای بازرسی در آنجا عمدتاً در مناطق مسطح و در فضای باز کار میکنند، بنابراین میانگین توان مصرفی آنها کمتر است - حدود 40 تا 50 وات، با زمان کار طولانیتر، زیرا نیازی به تنظیم برای پلهها یا طبقات ناهموار ندارند. به همین دلیل است که باتری آنها نیز کوچکتر است. ما همچنین یک نسخه بازرسی کلی برای انواع سایت های صنعتی ساختیم که می توانید آن را در ما ببینیدسگ رباتیک خودمختار برای گشت و بازرسیصفحه، که مصرف انرژی را برای زمین های مسطح و ناهموار بدون تغییرات ویژه هسته ای متعادل می کند.
اکنون، بزرگترین چالشی که در رابطه با برق با آن روبرو بوده ایم: آسیب تشعشع به اجزای باتری. حتی باتریهای LiFePO4 وقتی در معرض تابش زیاد قرار میگیرند به مرور زمان تحلیل میروند، زیرا تابش مواد الکترود را تجزیه میکند. ما روی یک بدنه باتری سخت شده کار میکنیم که تابش سطح پایین را مسدود میکند، که باید عمر باتری را از 2 سال به 5 سال افزایش دهد و اتلاف انرژی ناشی از قرار گرفتن در معرض تابش را تا 15٪ کاهش دهد. این یک تغییر بازی است، زیرا تعویض باتری ها در یک نیروگاه هسته ای یک دردسر است - شما باید با تیم های ایمنی هماهنگ کنید، بخش های کوچکی از نیروگاه را خاموش کنید و غیره.

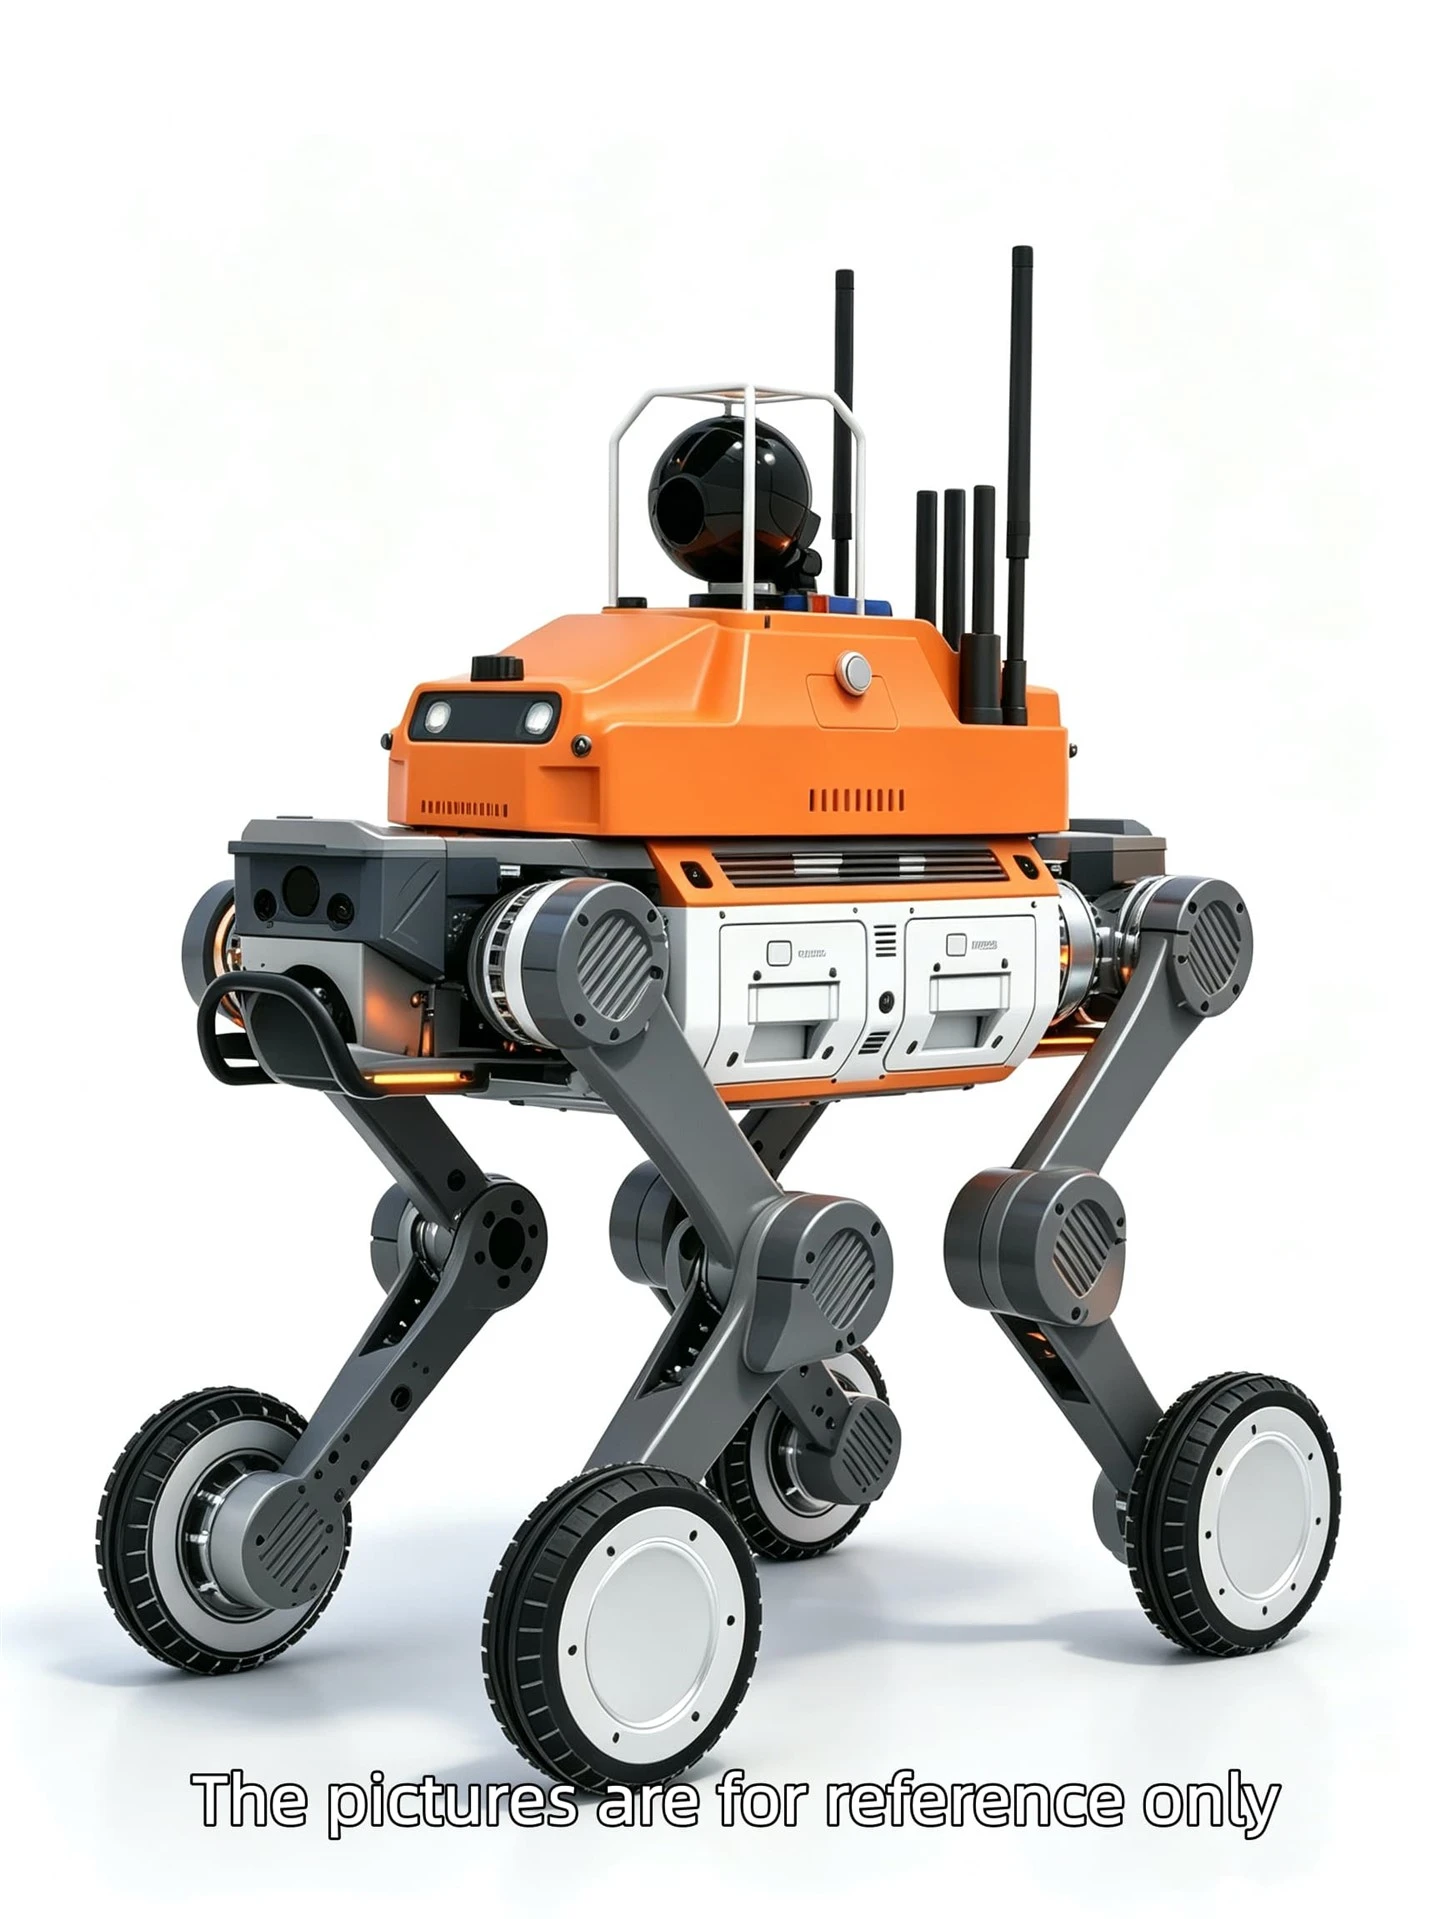
بنابراین، اگر مدیر کارخانه ای هستید که به دنبال استقرار یکی از این موارد هستید، همه اینها برای شما چه معنایی دارد؟ این بدان معناست که سگهای رباتیک ما فقط اسباببازی نیستند، بلکه برای شرایط دقیق نیروگاه تأسیسات هستهای شما ساخته شدهاند. زمان اجرا، مصرف حداکثر توان و راندمان همگی به طور خاص برای محیطهای ناهموار، پرتابش و EMI سنگینی که در آن کار میکنید تنظیم شدهاند. اگر از فرستادن بازرسان انسانی به مناطق خطرناک خسته شدهاید یا با روباتهای چرخدار که روی پلهها گیر میکنند یا نمیتوانند نشت لولههای کوچک را تشخیص دهند، خسته شدهاید، این مشکلات سگهای روباتیک ما هستند.
اگر آمادهاید در مورد اینکه چگونه این ویژگیهای نیرو به نیازهای خاص کارخانهتان ترجمه میشوند، یا از طریق یک خرید گپ بزنید، بیشتر بدانید، با ما تماس بگیرید. ما 12 مورد از این ربات ها را در دو سال گذشته در سراسر آمریکای شمالی و اروپا مستقر کرده ایم و همیشه خوشحالیم که در مطالعات موردی قدم برداریم، محموله ها را برای نیازهای بازرسی منحصر به فرد شما تنظیم کنیم، یا به هر سوالی در مورد عمر باتری و مصرف انرژی پاسخ دهیم.
مراجع
- آژانس بین المللی انرژی اتمی (IAEA). (2021). رباتیک برای بازرسی تاسیسات هسته ای: ایمنی، عملکرد و نیازهای برق. شماره سری انرژی هسته ای آژانس انرژی اتمی NP-T-5.12.
- ژانگ، ال.، و همکاران. (2022). کارایی توان ربات های چهارپا در محیط های صنعتی: تحلیل مقایسه ای راه رفتن حرکتی و زمین. IEEE Transactions on Robotics and Automation، 38(4)، 2145-2158.
- کمیسیون تنظیم مقررات هسته ای ایالات متحده (NRC). (2023). فن آوری های بازرسی پیشرفته برای نیروگاه های هسته ای: معیارهای عملکرد سیستم های رباتیک. گزارش NRC شماره NUREG/CR-7250.
- انجمن صنایع رباتیک (RIA). (2022). فن آوری های باتری ربات چهارپا برای محیط های سخت صنعتی. گزارش فنی RIA TR-0019.
- سازمان بین المللی استاندارد (ISO). (2021). نیروگاه های هسته ای - سیستم های بازرسی رباتیک: الزامات عمومی. استاندارد ISO 18755:2021.


