


اگر روند روباتیک صنعتی را دنبال کردهاید، احتمالاً هیاهوی سگهای رباتیک را دیدهاید، اما بیایید واقعیت را درک کنیم—بیشتر این فناوری برای یک طبقه فروشگاه مواد غذایی یا یک مسیر حیاط خلوت ساخته شده است. وقتی صحبت از بازرسی نیروگاه های هسته ای می شود؟ این یک بازی توپ کاملاً متفاوت است. بهعنوان تامینکننده راهحلهای سگ رباتیک بازرسی نیروگاه هستهای، همیشه از من میپرسند: این ماشینهای چهار پا واقعاً چگونه مسیرهای بازرسی خود را میخکوب میکنند؟ این فقط توانایی راه رفتن نیست. این در مورد ترکیب استقلال، داده های زمان واقعی و درک عمیق از خطرات نیروگاه هسته ای برای ایجاد مسیرهایی است که ایمن، دقیق و بسیار کارآمدتر از فرستادن انسان به یک منطقه رادیواکتیو است. بیایید نحوه عملکرد این کار را بررسی کنیم، و به هر حال، اگر میخواهید کنار هم از فناوری ما برای صنایع مختلف مانند نفت و گاز ببینید، این پیوند را بررسی کنید: ربات چهارپای مستقل برای بازرسی خط لوله نفت و گاز.
اول از همه، نیروگاه های هسته ای محیط های پر هرج و مرج هستند. لوله کشی تنگ، تجهیزات سنگین، مناطق تشعشعی که بر اساس تعمیر و نگهداری اخیر تغییر می کنند، و چیزهایی مانند نوسانات دما یا لرزش وجود دارد که می تواند حتی دقیق ترین نقشه ها را به هم بزند. بنابراین، بهینهسازی مسیر برای سگهای رباتیک ما یک کار یکباره نیست، بلکه یک چرخه مداوم و مبتنی بر داده است که قبل از حرکت روبات شروع میشود. هنگامی که ما یک واحد را مستقر می کنیم، ابتدا کل کارخانه را به صورت دیجیتالی نقشه برداری می کنیم، اما نه فقط یک پلان پایه را. ما هر منطقه بحرانی را علامت گذاری می کنیم: سطوح تشعشع، محل دریچه ها، فشارسنج ها، و حتی راهروهایی که لغزنده یا محدود هستند. سپس، ما در متغیرهایی مانند اولویتهای بازرسی لایهبندی میکنیم - مانند بررسی منطقه مهار راکتور در هر شیفت، یا یک اتاق پمپ کمتر بحرانی یک بار در روز. این نقشه برداری پایه جایی است که ما از بازرسان رباتیک عمومی متمایز هستیم. بسیاری از رباتهای چهارپای دیگر (مانند رباتهایی که برای امنیت عمومی ساخته شدهاند) ویژگی تنظیمات پرخطر را ندارند، بنابراین این نقشهبرداری سفارشی مرحله اول است.
در مرحله بعد، سیستمهای داخلی ربات در تنظیم مسیر پویا کارهای سنگین را انجام میدهند. سگ رباتیک بازرسی هستهای ما مملو از حسگرهایی است - LiDAR، دوربینها، آشکارسازهای تشعشع، تصویرگرهای حرارتی - که دادههای بلادرنگ را به نرمافزار ناوبری آن میرسانند. اگر یک لوله نشتی داشته باشد (که می تواند دما و تشعشعات را از بین ببرد) یا یک کارگر تعمیر و نگهداری یک راهرو را در اواسط بازرسی محاصره کرده باشد، ربات نیازی به منتظر ماندن انسان برای برنامه ریزی مجدد ندارد. میتواند در حین پرواز مسیر را تغییر دهد، از تاخیر جلوگیری کرده و بازرسیها را در مسیر نگه دارد. چند ماه پیش، یکی از مشتریان شرکت به ما گفت که ربات بازرسی با الگوی ثابت قدیمی آنها هر هفته به مدت 20 دقیقه روی انبوهی از قطعات ذخیره شده در یک اتاق توربین گیر می کند - سگ رباتیک ما مسیر خود را در 10 ثانیه صاف و بدون نیاز به نیروی انسانی تنظیم می کند. برای اطلاع از شرایط، اگر کنجکاو هستید که چگونه چهارپاهای ما با محیطهای صنعتی مختلف سازگار میشوند، این پیوند را بررسی کنید: ربات چهارپایی بازرسی هوشمند برای بازرسی امنیتی و صنعتی.
یکی دیگر از بخشهای بزرگ بهینهسازی مسیرها، اولویتبندی مناطق پرخطر است که در نیروگاههای هستهای غیرقابل مذاکره است. انسانها نمیتوانند ساعتها را در منطقهای با تشعشعات سطح پایین سپری کنند، بنابراین سگهای رباتیک ما برنامهریزی شدهاند که زمان بیشتری را در نقاطی که مهمترین هستند بگذرانند: جوشها در حلقه اولیه راکتور، ساقههای دریچه در سیستم کمکی، و مناطق مستعد خوردگی. ربات به جای اینکه با سرعت یکسان از هر گوشه ای عبور کند، سرعت خود را در مناطق حساس کاهش می دهد تا تصاویر و داده های با وضوح بالا را ثبت کند و به سرعت در راهروهای کم خطر حرکت می کند. این فقط مربوط به کارایی نیست، بلکه مربوط به انطباق است. تنظیمکنندههای هستهای به بازرسیهای دقیق و مداوم نیاز دارند، بنابراین نرمافزار بهینهسازی مسیر ما برای ممیزی هر مرحله طراحی شده است، و ثابت میکند که ربات هر نقطه مورد نیاز را بررسی میکند، که کار اداری تیمهای کارخانه را کاهش میدهد.
صبر کنید، بیایید در مورد زمین نیز صحبت کنیم. نیروگاه های هسته ای انواع سطوح دارند: بتن صاف، کف های رنده شده، پله های شیب دار، و حتی شکاف های کوچک در اطراف تجهیزات که بازرسان انسانی (و ربات های چرخدار) نمی توانند به راحتی از آنها عبور کنند. طراحی چهارپای ما در اینجا عالی است، زیرا میتواند راه رفتن خود را برای سطوح مختلف تنظیم کند - آهسته و ثابت در کفهای رندهشده، کمی چابکتر روی بتن ناهموار، و حتی بدون کاهش سرعت از روی آوارهای کوچک عبور کند. بسیاری از رباتهای بازرس چرخدار نمیتوانند نیمی از زمین را در یک نیروگاه هستهای اداره کنند، بنابراین مسیرهای آنها به فضاهای باز محدود میشود و نقاط بحرانی را از دست میدهند. سگ های رباتیک ما این مشکل را ندارند، بنابراین مسیرهای بهینه شده آنها هر اینچ را پوشش می دهد، نه فقط قسمت های آسان را. اگر میخواهید ببینید که چگونه ما بین طرحهای چرخدار و پایهدار برای موارد استفاده خاص تطبیق میدهیم، این پیوند ارزش نگاه کردن را دارد: ربات بازرسی با پایه چرخدار هوشمند برای بازرسی صنعتی.
یکپارچهسازی دادهها یکی دیگر از بخشهای کلیدی است که نمیبینم سایر تامینکنندگان به اندازه کافی درباره آن صحبت کنند. وقتی مسیر یک سگ رباتیک را تنظیم می کنیم، جدا نمی شود - با سیستم های موجود کارخانه همگام می شود: CMMS (سیستم مدیریت تعمیر و نگهداری کامپیوتری)، ابزارهای نظارت بر تشعشعات، و حتی داده های آب و هوا اگر کارخانه لوله کشی در فضای باز داشته باشد. اگر CMMS بگوید دریچه خاصی برای بازرسی این تغییر قرار است، مسیر ربات به طور خودکار آن را مستقیماً به آنجا هدایت می کند، نیازی به به روز رسانی دستی نیست. اگر طوفانی به سمت کارخانه حرکت کند و انتظار می رود فشار لوله در فضای باز نوسان داشته باشد، ربات آن خطوط را اولویت بندی می کند. این اتصال به این معنی است که مسیر فقط فهرستی از مختصات نیست، بلکه با نیازهای واقعی تعمیر و نگهداری و ایمنی کارخانه هماهنگ است، که هر بازرسی را ارزشمندتر میکند.
همچنین باید اشاره کنم که ما دائماً در حال اصلاح این مسیرها با یادگیری ماشین هستیم. هر بار که یک سگ رباتیک بازرسی را کامل میکند، دادههایی را در مورد نحوه عملکرد مسیرش ارسال میکند: آیا هیچ نقطهای را از دست داده است؟ آیا تاخیری وجود داشت که قابل رفع باشد؟ آیا یک حسگر چیزی را انتخاب کرد که نشان دهد مسیر نیاز به تنظیم دارد؟ با گذشت زمان، نرم افزار از هر ماموریتی درس می گیرد، بنابراین مسیرها هوشمندتر و کارآمدتر می شوند. به عنوان مثال، در اوایل، برخی از روبات های ما مسیر طولانی تری را به سمت منطقه رآکتور که از یک راهرو باریک با تشعشع بالا می گذشت، در پیش گرفتند. مدل ML متوجه این موضوع شد و مسیر را به یک راهروی کوتاهتر و کمتابش تنظیم کرد که به همان خوبی کار میکند و زمان بازرسی را تا 15 درصد برای آن مشتری کاهش میدهد. این زیبایی این فناوری است - با هر بار استفاده بهتر می شود، نه اینکه بعد از یک سال منسوخ شود.
حالا بیایید واقعی باشیم - هیچ فناوری بدون نظارت انسان به طور کامل کار نمی کند. بهینهسازی مسیر ما کاملاً مستقل نیست به این معنا که بدون هیچ ورودی اجرا میشود. تیمهای ایمنی کارخانه میتوانند در هر زمان وارد سیستم شوند تا یک مسیر را تغییر دهند، یک نقطه بازرسی جدید اضافه کنند، یا در صورت نیاز یک ماموریت را متوقف کنند. این مدل هیبریدی (تنظیم خودکار به علاوه کنترل انسانی) چیزی است که باعث می شود برای نیروگاه های هسته ای کار کند، جایی که ایمنی غیرقابل مذاکره است. ما همچنین قبل از هر دویدن، بررسیهای قبل از مأموریت را انجام میدهیم: مطمئن شوید که حسگرها کالیبره شدهاند، مسیر با اولویتهای روز مطابقت دارد، و هیچ محدودیت جدیدی وجود ندارد که ربات هنوز نتواند آن را تشخیص دهد. این مرحله از تبدیل مسائل کوچک به تاخیرهای بزرگ جلوگیری می کند، مانند سنسوری که کمی خاموش است و استفاده طولانی مدت از آن کمی دور است.
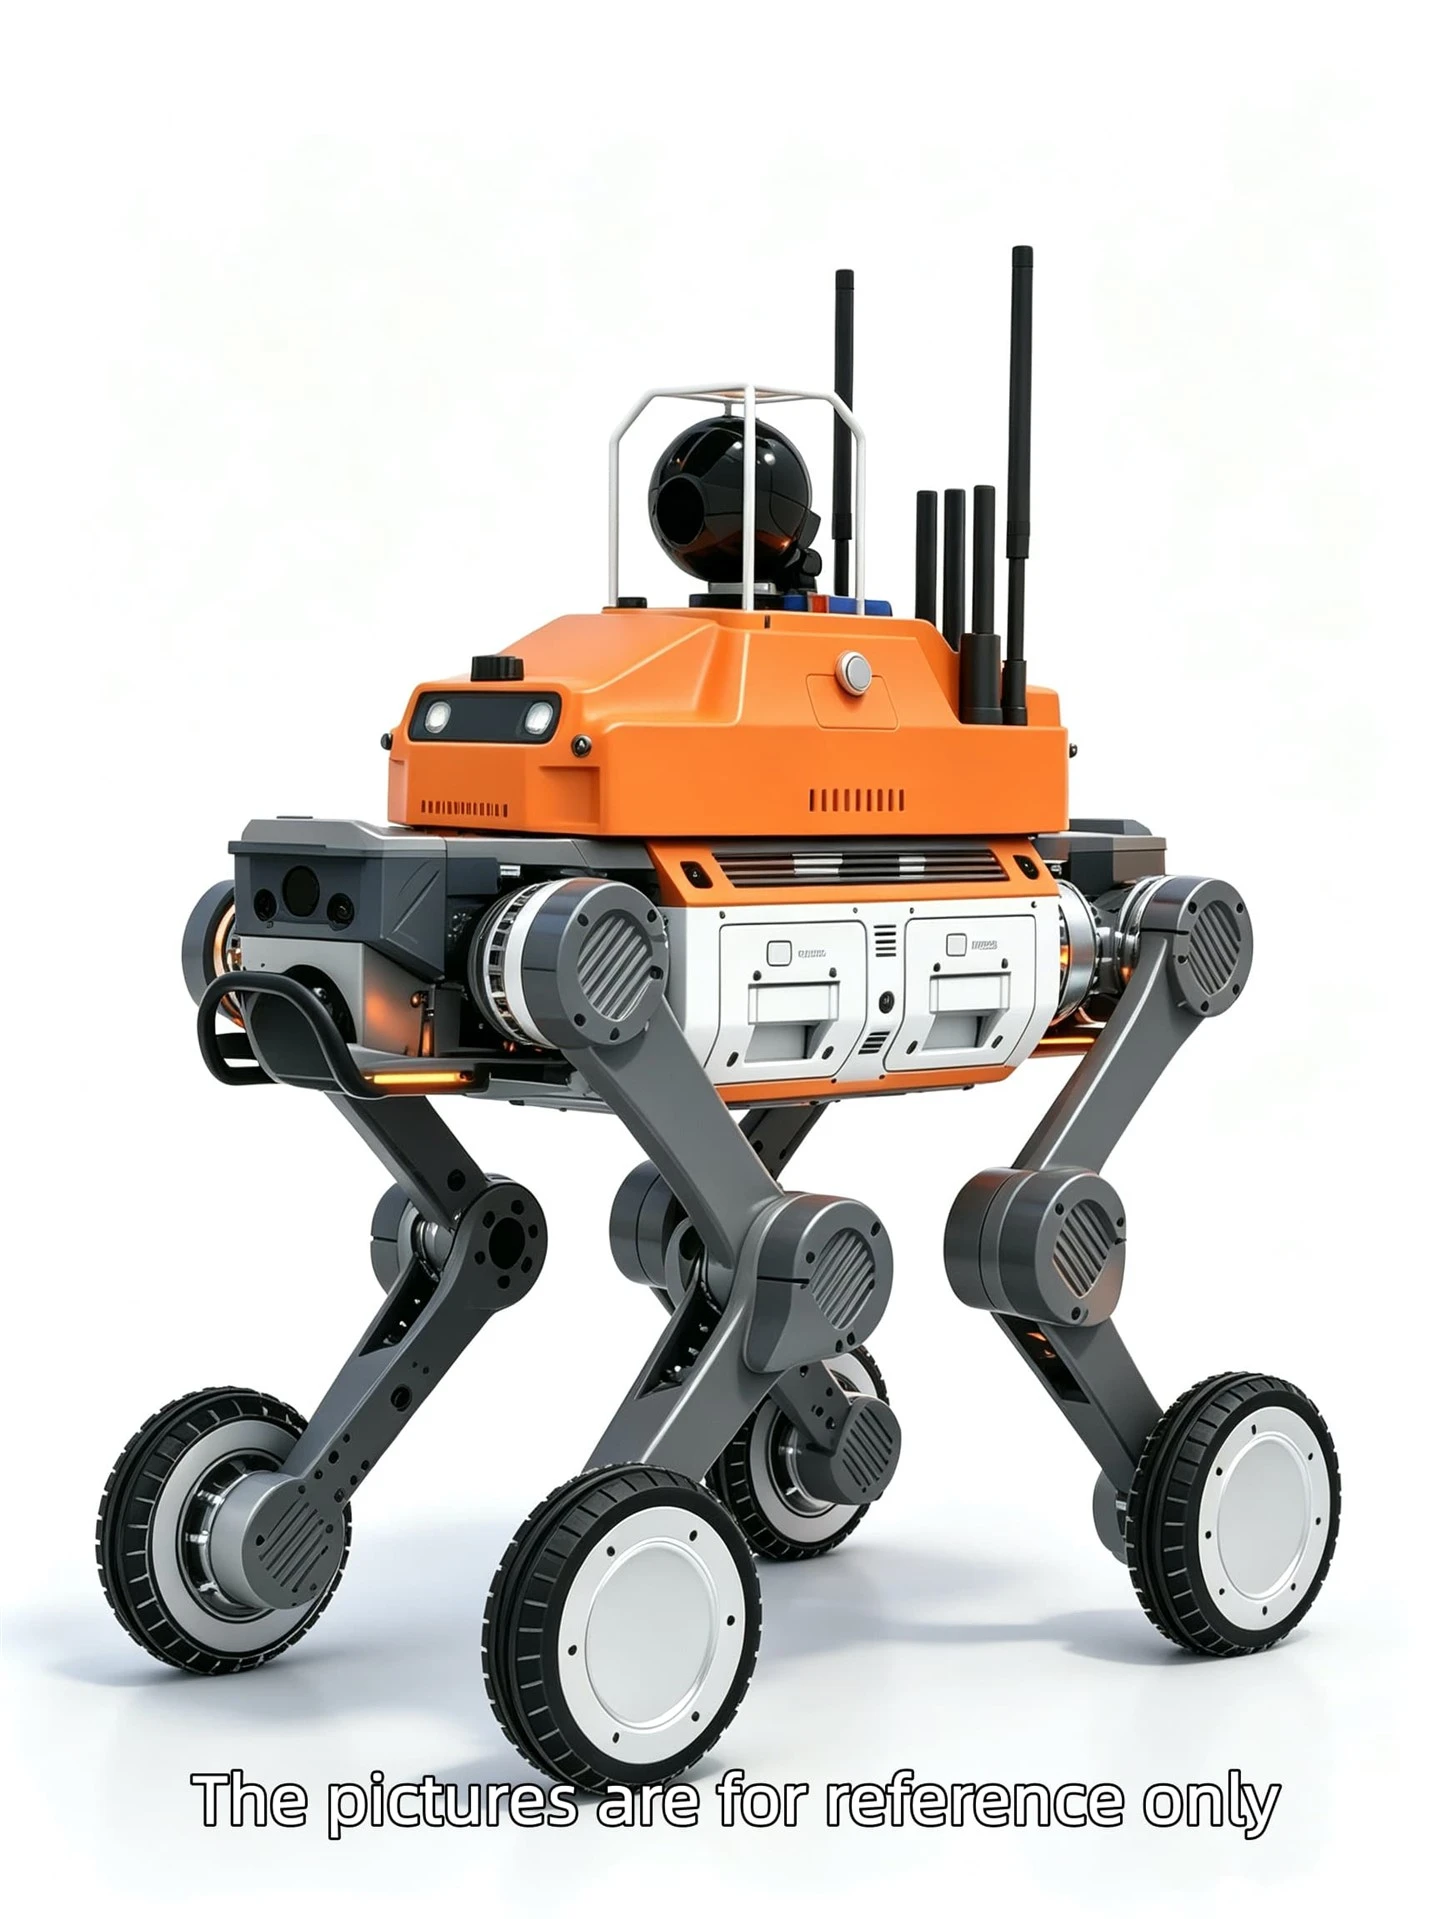

در پایان، هدف از بهینه سازی این مسیرها ساده است: کارگران انسانی را از خطر دور نگه دارید، زمان بازرسی را کاهش دهید، و مسائل را قبل از تبدیل شدن به مشکلات بزرگ حل کنید. نیروگاههای هستهای با قابلیت اطمینان کار میکنند و طراحی مسیر سگهای بازرسی رباتیک ما بر اساس این قابلیت اطمینان ساخته شده است. اگر کنجکاو هستید که ببینید چگونه این کار برای موارد استفاده خاص هستهای کار میکند، صفحه اختصاصی ما برای این واحدها اینجاست: سگ رباتیک مستقل برای بازرسی تأسیسات هستهای. و اگر در صنعت دیگری کار میکنید که مسیرهای بازرسی دردسرساز هستند - مانند خطوط لوله نفت یا تأسیسات صنعتی عمومی - ما برای آن نیز راهحلهایی داریم، مانند سگ رباتیک مستقل برای گشت و بازرسی که این نیازها را پوشش میدهد.
اگر آمادهاید در مورد اینکه چگونه یک سگ رباتیک بازرسی نیروگاه هستهای میتواند برای تأسیسات شما کار کند صحبت کنید، یا میخواهید عمیقتر در فرآیند بهینهسازی فناوری و مسیر ما غواصی کنید، برای شروع گفتگو با تیم ما تماس بگیرید. ما فقط رباتها را نمیفروشیم، ما به کارخانهها کمک میکنیم بازرسیهای خود را ایمنتر، سریعتر و دقیقتر کنند، بنابراین میتوانید روی آنچه مهمتر است تمرکز کنید: اجرای یکنواخت و ایمن عملیات.
مراجع
- کمیسیون تنظیم مقررات هسته ای (2022). فن آوری های رباتیک برای بازرسی نیروگاه های هسته ای. شماره انتشارات NRC NUREG/BR-0585.
- آژانس بین المللی انرژی اتمی (2021). سیستم های خودمختار برای ایمنی و امنیت تاسیسات هسته ای. شماره سری انرژی هسته ای آژانس بین المللی انرژی اتمی NG-G-3.15.
- بوستون داینامیکس. (2023). ربات چهارپا نقطه ای: کاربردهای بازرسی صنعتی. گزارش فنی
- موسسه مهندسین برق و الکترونیک. (2022). بهینه سازی مسیر برای ربات های خودمختار در محیط های صنعتی خطرناک. IEEE Transactions on Robotics, Vol. 38، شماره 4، صص 2112-2128.
- انجمن بین المللی اتوماسیون. (2021). ادغام ربات های خودمختار با سیستم های کنترل صنعتی برای بازرسی. استاندارد ISA-95.03.02.


