


بهعنوان تامینکننده سگهای رباتیک بازرسی نیروگاه هستهای، من از نزدیک شاهد قابلیتهای قابل توجه این ماشینهای پیشرفته بودهام. در نیروگاه های هسته ای، جایی که ایمنی و دقت از اهمیت بالایی برخوردار است، این سگ های رباتیک نقش مهمی در وظایف بازرسی دارند. یکی از مهم ترین چالش هایی که آنها با آن روبرو هستند، مدیریت موانع است. بیایید بررسی کنیم که چگونه این سگ های رباتیک در طول ماموریت های بازرسی خود بر موانع مختلف غلبه می کنند.
سیستم های حسی: پایه تشخیص موانع
اولین قدم در برخورد با موانع، شناسایی آنهاست. سگ های رباتیک بازرسی نیروگاه هسته ای ما به مجموعه ای جامع از حسگرها مجهز هستند. سنسورهای LiDAR (تشخیص نور و محدوده) در خط مقدم این سیستم تشخیص قرار دارند. LiDAR با انتشار پالس های لیزر و اندازه گیری زمان لازم برای برگشت نور از اجسام کار می کند. این یک نقشه سه بعدی دقیق از محیط اطراف ایجاد می کند و به سگ رباتیک اجازه می دهد مکان، شکل و فاصله موانع را شناسایی کند.
به عنوان مثال، در یک نیروگاه هستهای، ممکن است لولههای بزرگ، قفسههای تجهیزات یا حتی زبالههایی روی زمین وجود داشته باشد. حسگر LiDAR می تواند به سرعت این اشیاء را شناسایی کرده و اطلاعات را به سیستم کنترل ربات منتقل کند. این دادههای بلادرنگ برای ربات ضروری است تا در مورد نحوه حرکت در اطراف موانع تصمیمگیری کند.
علاوه بر LiDAR، سگ های رباتیک دارای دوربین نیز هستند. این دوربین ها اطلاعات بصری را ارائه می دهند که برای شناسایی انواع مختلف موانع مفید است. به عنوان مثال، دوربینها میتوانند اشیاء یا اشیایی با شکل نامنظم را با رنگها یا نشانههای خاص تشخیص دهند. این داده های بصری را می توان با داده های LiDAR ترکیب کرد تا تصویر دقیق و دقیق تری از محیط ایجاد کند.
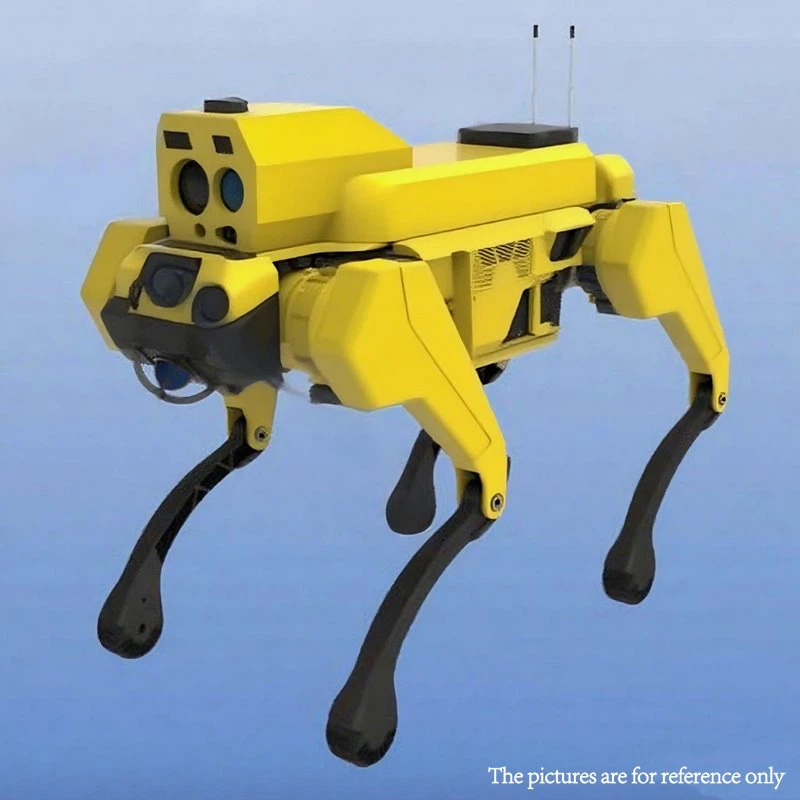

سنسور مهم دیگر سنسور اولتراسونیک است. حسگرهای اولتراسونیک امواج صوتی با فرکانس بالا را منتشر می کنند و زمان بازگشت امواج را اندازه گیری می کنند. آنها به ویژه برای تشخیص اشیاء در فاصله نزدیک مفید هستند و می توانند برای شناسایی موانع کوچکی که ممکن است توسط LiDAR یا دوربین ها از دست بروند استفاده شوند.
الگوریتم های ناوبری هوشمند
پس از شناسایی موانع، سگ رباتیک باید تصمیم بگیرد که چگونه در اطراف آنها حرکت کند. اینجاست که الگوریتم های ناوبری هوشمند وارد عمل می شوند. سگ های رباتیک ما از ترکیبی از الگوریتم های برنامه ریزی مسیر و تکنیک های یادگیری ماشین استفاده می کنند.
مسیر - الگوریتمهای برنامهریزی مسیر بهینه را برای رسیدن ربات به مقصد و در عین حال اجتناب از موانع محاسبه میکنند. این الگوریتم ها مکان موانع، موقعیت فعلی ربات و مقصد را در نظر می گیرند. به عنوان مثال، الگوریتم A* معمولا در رباتیک برای برنامه ریزی مسیر استفاده می شود. با ارزیابی هزینه مسیرهای مختلف، کوتاه ترین مسیر را بین دو نقطه جستجو می کند.
همچنین از تکنیک های یادگیری ماشینی برای بهبود قابلیت های ناوبری ربات استفاده می شود. سگ رباتیک می تواند از تجربیات گذشته درس بگیرد و رفتار خود را بر این اساس تطبیق دهد. به عنوان مثال، اگر چندین بار با نوع خاصی از مانع روبرو شود، می تواند بهترین راه را برای حرکت در اطراف آن بیاموزد. این فرآیند یادگیری مداوم به ربات اجازه می دهد تا موانع جدید و غیرمنتظره را به طور موثرتری مدیریت کند.
حرکت و مانورپذیری
طراحی فیزیکی و حرکت سگ رباتیک برای کنترل موانع بسیار مهم است. سگهای رباتیک بازرسی نیروگاه هستهای ما چهارپا هستند که به آنها درجه بالایی از ثبات و قدرت مانور میدهد.
پاهای این سگ رباتیک به گونه ای طراحی شده است که انعطاف پذیر باشد و می تواند با زمین های مختلف سازگار شود. آنها می توانند ارتفاع، طول و زاویه خود را برای بالا رفتن از موانع، قدم زدن در اطراف آنها یا حتی خزیدن زیر آنها تنظیم کنند. به عنوان مثال، اگر ربات با یک پله کوچک مواجه شود، می تواند پاهای خود را بلند کرده و از آن بالا برود. اگر جسم بزرگی در مسیرش باشد، می تواند از اطراف آن دور بزند.
مفاصل پاها نیز مجهز به حسگرهایی هستند که بازخورد موقعیت و حرکت پاها را ارائه می دهند. این بازخورد برای کنترل حرکت پاها و اطمینان از حفظ تعادل ربات در حین حرکت در اطراف موانع استفاده می شود.
مدیریت انواع مختلف موانع
موانع استاتیک
موانع ساکن اجسامی هستند که حرکت نمی کنند، مانند دیوارها، لوله ها و قفسه های تجهیزات. اینها رایج ترین انواع موانع در یک نیروگاه هسته ای هستند. این سگ رباتیک از سیستم های حسی خود برای شناسایی این موانع استفاده می کند و سپس از الگوریتم های ناوبری خود برای طراحی مسیری در اطراف آنها استفاده می کند. برای مثال، اگر یک لوله بزرگ راه را مسدود کند، ربات میتواند کوتاهترین مسیر را برای دور زدن لوله محاسبه کند و در عین حال از موانع دیگر در مجاورت دوری کند.
موانع دینامیک
موانع پویا اشیایی هستند که حرکت می کنند، مانند سایر ربات ها، کارگران یا وسایل نقلیه. رسیدگی به این موانع چالش برانگیزتر است زیرا موقعیت و حرکت آنها غیرقابل پیش بینی است. سگ رباتیک باید به طور مداوم حرکت این موانع را زیر نظر داشته باشد و مسیر خود را بر اساس آن تنظیم کند.
سگ رباتیک برای مقابله با موانع پویا از حسگرهای بلادرنگ خود برای ردیابی حرکت اجسام استفاده می کند. سپس از الگوریتم های ناوبری خود برای پیش بینی موقعیت آینده موانع و برنامه ریزی مسیری استفاده می کند که از برخورد جلوگیری کند. به عنوان مثال، اگر کارگری به سمت ربات می رود، ربات می تواند حرکت کارگر را تشخیص دهد و از قبل از مسیر خارج شود.
موانع نامنظم
موانع نامنظم اجسامی با اشکال یا سطوح پیچیده مانند زباله یا تجهیزات آسیب دیده هستند. شناسایی و حرکت در اطراف این موانع ممکن است دشوار باشد. این سگ رباتیک از ترکیبی از حسگرهای خود برای تشخیص شکل و اندازه موانع نامنظم استفاده می کند. سپس از قابلیت های حرکتی خود برای یافتن راهی برای دور زدن آنها استفاده می کند. به عنوان مثال، اگر انبوهی از زباله روی زمین وجود داشته باشد، ربات می تواند از پاهای خود برای قدم زدن روی آوار یا اطراف آن استفاده کند.
نقش کنترل از راه دور و مداخله انسانی
در حالی که سگهای رباتیک بازرسی نیروگاه هستهای ما به گونهای طراحی شدهاند که مستقل باشند، مواقعی وجود دارد که کنترل از راه دور و مداخله انسانی ضروری است. در برخی موارد، موانع ممکن است بسیار پیچیده یا خطرناک باشند که ربات نتواند به تنهایی از عهده آن برآید.
کنترل از راه دور به اپراتور اجازه می دهد تا کنترل سگ رباتیک را به دست گرفته و آن را به صورت دستی در اطراف موانع حرکت دهد. این می تواند در شرایطی مفید باشد که حسگرهای ربات اطلاعات دقیقی را ارائه نمی دهند یا زمانی که الگوریتم های ناوبری قادر به یافتن مسیر مناسب نیستند.
همچنین می توان از مداخله انسانی برای ارائه راهنمایی های اضافی به ربات استفاده کرد. به عنوان مثال، یک اپراتور می تواند از دانش خود در مورد نیروگاه هسته ای استفاده کند تا ربات را به بهترین مسیر در اطراف یک مانع هدایت کند.
محصولات ما و قابلیت های آنها
ما طیف وسیعی از سگ های رباتیک را ارائه می دهیم که برای وظایف بازرسی مختلف در نیروگاه های هسته ای طراحی شده اند. ماسگ رباتیک خودمختار برای گشت و بازرسییک ماشین همه کاره است که می تواند انواع موانع را تحمل کند. مجهز به حسگرهای پیشرفته و الگوریتم های ناوبری است که آن را قادر می سازد در محیط های پیچیده حرکت کند.
ماربات چهارپا مستقل برای بازرسی خطوط لوله نفت و گازهمچنین دارای موانع عالی - قابلیت های دست زدن است. این برای کار در محیط های خشن طراحی شده است و می تواند بر موانعی مانند زمین ناهموار، خطوط لوله و دریچه ها غلبه کند.
راسگ رباتیک خودمختار برای بازرسی تاسیسات هسته ایبه طور خاص برای چالش های منحصر به فرد نیروگاه های هسته ای طراحی شده است. این می تواند موانعی مانند تجهیزات محافظت شده با تشعشع، کابل های ولتاژ بالا و سیستم های لوله پیچیده را مدیریت کند.
برای تهیه با ما تماس بگیرید
اگر به سگهای رباتیک بازرسی نیروگاه هستهای ما علاقهمند هستید و میخواهید در مورد تواناییهای مدیریت موانع آنها بیشتر بدانید، از شما دعوت میکنیم برای بحث در مورد خرید با ما تماس بگیرید. تیم کارشناسان ما با کمال میل به سوالات شما پاسخ خواهند داد و اطلاعات دقیقی در مورد محصولات ما در اختیار شما قرار خواهند داد.
مراجع
- Siciliano, B., & Khatib, O. (Eds.). (2016). کتاب راهنمای رباتیک اسپرینگر. اسپرینگر.
- Thrun, S., Burgard, W., & Fox, D. (2005). رباتیک احتمالی مطبوعات MIT
- کریگ، جی جی (2005). مقدمه ای بر رباتیک: مکانیک و کنترل پیرسون پرنتیس هال.


